
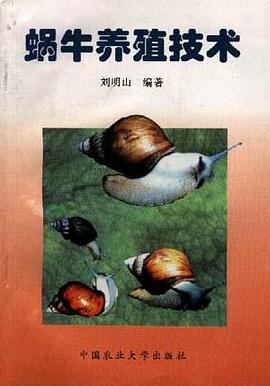

具体描述
蜗牛肉是一种高蛋白、低脂肪、胆固醇趋于零,含有20种氨基酸的高营养保健食品。是国际市场上7种走俏野味之一,被列人世界四大名菜。同时还被广泛应用于医药、化工等行业。
养殖蜗牛具有饲料来源广泛,成本低(吃草、菜、树叶、瓜果皮等废弃物);不占耕地,投资少(一间房投资1000元);不争劳力,见效快(一个家庭妇女年收入万元以上);饲养简单,繁殖率高(控制好温、湿度,每天只喂1次,每两个月每只蜗牛可产卵150~300粒);耐饥力强,发病率低,无声、无昧、无污染,既干净又卫生,适合城乡家庭养殖等优点。
作者在总结十几年养殖蜗牛经验的基础上,结合教学、研究、开发工作,在与广大的养殖户共同努力下编写了这本书。编写过程中力求从理论到实践,深入浅出,使其更具有实用性和操作性。书中较系统地介绍了养殖蜗牛的意义及其发展;蜗牛的生物学特性;蜗牛饲养设施及建设;蜗牛的生长繁殖;蜗牛种苗的选择;幼蜗牛和成蜗牛的饲养管理;蜗牛病害、天敌及其防治;蜗牛的加工、收购和运输;蜗牛烹饪菜谱等问题。可供养殖专业户、烹饪、食品、饲料、畜牧、研究开发工作者参考。
工业机器人操作与维护实务 本书简介 随着“中国制造2025”战略的深入推进,工业自动化和智能制造已成为我国制造业转型升级的核心驱动力。在这一背景下,掌握工业机器人的操作、编程、调试与维护技术,成为提升生产效率、保障产品质量的关键能力。本书《工业机器人操作与维护实务》正是应运而生,旨在为职业院校学生、企业新入职技术人员以及希望提升职业技能的工程师,提供一套全面、系统且高度实用的工业机器人应用技术指导。 内容结构与特色 本书内容紧密围绕现代工厂对一线操作和维护人员的实际需求展开,摒弃了过于深奥的理论推导,聚焦于“如何做”和“为什么这样做”。全书共分为七大部分,结构逻辑清晰,层层递进: 第一部分:工业机器人基础认知与安全规范 本部分作为入门基石,详细介绍了工业机器人的发展历程、基本结构(包括机械本体、伺服驱动系统、控制器和示教器)及关键性能指标(如负载能力、重复定位精度、最大速度等)。重点强调了工业机器人操作的安全规程。通过案例分析,阐述了危险区域的划定、急停按钮的使用、个人防护装备(PPE)的正确穿戴,以及在示教和维修过程中的“三不一要”原则,确保读者在实践操作前具备高度的安全意识。 第二部分:机器人系统集成与工作站构建 理解单个机器人的操作是基础,但实际应用中机器人往往以工作站的形式存在。本章深入讲解了机器人系统集成的核心要素,包括: 1. 末端执行器(End-of-Arm Tooling, EOAT)的选择与安装: 详细介绍了抓手(如真空吸盘、气动夹爪、电动夹爪)的选型依据及其与不同工件的匹配技巧。 2. 安全围栏与光幕的配置: 讲解了如何根据人机工程学和安全标准设计合理的防护区域,确保生产的连续性与人员的安全。 3. 外部设备(如输送带、视觉系统)的集成: 阐述了机器人如何通过I/O信号与PLC或其他自动化设备进行有效通信和协同工作。 第三部分:机器人离线编程与在线示教基础 这是本书的核心技术章节。我们采用了目前主流机器人品牌通用的编程逻辑进行讲解,具备较强的通用性。 在线示教技术: 详细图解了如何使用示教器进行点位采集、坐标系设置(世界坐标系、工具坐标系、关节坐标系)和运动指令(点到点运动PTP、直线插补LIN、圆弧插补CIRC)的输入与修正。特别对“点位漂移”的现象及校正方法进行了细致说明。 基础程序结构: 剖析了机器人程序的基本框架,包括初始化、主程序调用、子程序结构以及变量(如R变量、J变量、L变量)的定义与使用。 坐标系转换与应用: 重点讲解了如何通过设定工具中心点(TCP)和用户坐标系,实现复杂轨迹的精确示教,为后续的精密装配和焊接打下基础。 第四部分:机器人常见工艺应用实战 本章结合行业热点,提供了几种主流工艺的入门级操作指南: 1. 拾取与放置(Pick & Place): 讲解如何优化循环时间,实现高效的节拍控制。 2. 码垛作业: 介绍码垛模式的生成、层高与堆叠方式的参数设定。 3. 基础的焊接与涂胶路径规划: 侧重于焊缝跟踪或胶路路径的起点、终点设定,以及速度和流量的匹配。 第五部分:人机交互界面(HMI)与故障诊断 现代机器人高度依赖直观的HMI界面。本章指导读者如何熟练使用示教器界面进行程序调用、参数修改和状态监控。 常见故障代码解析: 针对最常出现的“伺服报警”、“编码器错误”、“I/O冲突”等,提供了详细的排查步骤和恢复流程。 数据备份与恢复: 强调了程序和系统参数备份的重要性,并指导读者进行系统的恢复操作,以应对突发的数据丢失或系统崩溃。 第六部分:机器人预防性维护与保养 保障机器人长期稳定运行的关键在于维护。本书详细列出了日常检查、定期保养和年度维护的标准作业程序(SOP): 1. 润滑管理: 明确了不同运动部件(减速器、轴承)的润滑剂类型和更换周期。 2. 线路与气路检查: 教授如何检查易磨损的电缆护套、气管接头,及时发现潜在的断线或漏气隐患。 3. 精度校准: 介绍了使用激光跟踪仪或标准量具对机器人重复定位精度进行周期性检测的基本方法。 第七部分:高级功能模块简介(选修) 为追求更高技能的读者准备,本章简要介绍了当前自动化领域的前沿技术接口: 机器人视觉引导: 简述2D/3D视觉系统在定位、缺陷检测中的应用原理,以及机器人如何接收视觉反馈信号。 力控与柔顺操作: 介绍了力传感器在精密装配和打磨过程中的作用。 适用对象 高职高专院校机械制造及其自动化、工业工程、机电一体化等相关专业的学生。 制造企业中负责工业机器人操作、上下料、程序维护的一线技术员和操作工。 希望了解或转向自动化集成领域的设备工程师。 本书以图文并茂的方式,结合大量的实际操作截图和流程图,力求将复杂的机器人操作流程,转化为易于理解和执行的标准步骤,是您从“门外汉”成长为合格的工业机器人操作与维护专家的实用工具书。
作者简介
作者刘明山,长期从事
农业科技工作为河北
省农业跨世纪骨干人
才,河北省青年星火带
头人,在蜗牛养殖方面
积累了丰富经验,为基
层培养了大批蜗牛养
殖技术人员
联系地址:河北省永年
县科学技术委员会
电话:(0310)6827183(宅)
邮编:057150
目录信息
目录
第一章 养殖蜗牛的意义及其发展前景
第一节 养殖蜗牛的意义
第二节 养殖蜗牛的发展史
第三节 蜗牛养殖业的现状及展望
第二章 蜗牛的生物学特性
第一节 分类 地位及种类
第二节 形态 结构及功能
第三节 生理特点
第四节 生活习性
第三章 建设蜗牛室及引种
第一节 投资准备
第二节 饲养室地点的选择
第三节 饲养室的建设
第四节 引种及种蜗牛的选择
第四章 蜗牛的饲料
第一节 蜗牛所需要的营养成分
第二节 精饲料配制及与青饲料搭配
第三节 饲料的投喂
第五章 蜗牛的繁殖和孵化
第一节 蜗牛的繁殖
第二节 卵的孵化
第六章 蜗牛的饲养管理
第一节 饲养管理的基本知识
第二节 日常管理
第三节 越冬管理
第四节 综合管理
第五节 饲养记录及粪便观察
第六节 蜗牛与蚯蚓等混养
第七章 蜗牛病虫害及其防治
第一节 蜗牛的疾病及防治
第二节 天敌及防治
第八章 蜗牛的加工 药用及食用
第一节 加工
第二节 药用
第三节 用于养生 化妆与美容
第四节 蜗牛菜肴
一 热菜
(一)炒 炸菜类 1.爆炒蜗牛肉 2.蜗牛炒肉丝
3.水煮蜗牛 4.金菇蜗牛丝
滑炒蚝油蜗牛 6.葱爆蜗牛 7.糟香蜗牛
8.笋炒蜗牛 9.爆炒天目蜗牛
10.蚝油蜗牛 11.咖喱蜗牛 12.宫保蜗
牛 13.烩烧蜗牛 14.滑蛋蜗牛
15.麻辣蜗牛 16.奶油蜗牛球 17.板炸
蜗牛 18.芋茸炸蜗牛 19.炸菠萝蜗牛
20.高丽蜗牛 21.芝麻蜗牛 22.蛋泡炸蜗牛
23.腐皮蜗牛卷 24.吉利蜗 牛 25.椒盐蜗牛
26沙茶烩蜗 27春白蜗牛 28.炸蜗牛鞑靼少司
29.煲蜗牛排 30.翠椒爆蜗牛 31.银芽蜗牛
丝 32.台湾炒蜗牛 33.炒树蜗牛
34.香辣蜗牛 35.贴肉蜗牛 36.蜗牛
锅饼 37.酥皮玛瑙盒 38.炸蜗牛卵
39.干煸蜗牛丝 40.红烧蜗牛
41.陈皮蜗牛 42.薯茸烤蜗牛 43.烧酒
蜗牛 44.煮灰蜗牛
(二)烤蒸焖菜类 45.蒜香蜗牛 46.烤蜗牛
47.蜗牛吃蟹 48.百花映蜗牛
49.珍珠蜗牛 50.原笼粉蒸蜗牛 51荷
叶蒸蜗牛 52.网油蜗牛卷 53.蜗牛与
黄鹏 54.蜗牛戏盘 55.烤蜗牛
56.红酒烩蜗牛 57.罐焖蜗牛
58.焖蜗牛 59.法式�蜗牛 60.奶
油烤蜗牛 61.原蛊蒸酿蜗牛 62.菇怀
蜗牛
(三)汤菜类 63.当归汽锅蜗牛 64.荷包蜗牛汤
65.鸡茸蜗牛羹 66.酸辣蜗牛汤
67.蜗牛生锅 68.蔬菜蜗牛汤
69.洋葱蜗牛汤 70.奶油蜗牛汤 71.清汤蜗牛卵 72.沙茶蜗牛锅
二 凉菜
73.五香冷蜗牛 74.卤蜗牛 7.5水晶蜗
牛冻 76.蜜汁蜗牛串 77.蜗牛沙拉子
78.盐水蜗牛片 79.凉拌蜗牛丝
80.熏蜗牛串 81.炸蜗牛 82汉.煲蜗牛
三 名料制作
萝卜酸、琼脂 九层塔 蚝油 红糟 红油 豆瓣酱 花
椒粉 咖喱粉 椒盐 沙茶酱 葱油 马乃司少司
四 蜗牛宴及国宴中有蜗牛的菜单
· · · · · · (收起)
读后感
评分
评分
评分
评分
评分
用户评价
评分
评分
评分
评分
评分


