
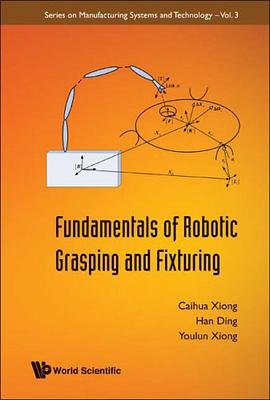
Fundamentals of Robotic Grasping and Fixturing pdf epub mobi txt 电子书 下载 2026
- Robotics
- Grasping
- Fixturing
- Manipulation
- Automation
- Industrial Robotics
- Manufacturing
- Engineering
- Artificial Intelligence
- Computer Vision

具体描述
作者简介
目录信息
读后感
用户评价
读完这本书,我最大的感受是其内容的广度和深度达到了一个惊人的平衡。它不仅仅是理论的堆砌,更穿插了大量的实际工程案例分析,这对于应用型工程师来说至关重要。例如,书中关于柔性体抓取和不确定性环境下的适应性控制部分,简直是打开了我的思路。作者并没有回避现实世界中的非理想因素,比如传感器噪声和执行器误差,反而提供了一套严谨的鲁棒性设计方法。我特别关注了其中关于实时反馈和阻抗控制的部分,作者的讲解方式非常“工程师导向”,直接给出了如何在有限计算资源下实现高性能抓取的思路。那些关于被动适应性夹具设计的章节,让我深刻认识到,有时最“聪明”的解决方案恰恰是最“简单”的机械设计,而非过度依赖复杂的算法。这本书的排版和语言风格都非常专业,阅读过程虽然需要高度集中注意力,但每一次深入都伴随着清晰的知识点突破,这是一种非常令人满足的学习体验。
评分我购买这本书的主要目的是为了解决一个关于定制化夹具设计中的材料兼容性问题,这本书在相关领域的讨论虽然不是主题,却提供了极其宝贵的参考框架。作者在介绍不同材质物体接触时的表面能和微观形貌对宏观抓取性能的影响时,其分析的细致程度令人称奇。他们用相当大的篇幅讨论了如何通过材料选择和表面处理来优化抓取力矩的分配,这对于我目前遇到的摩擦力不足且物体易损的场景,提供了全新的思路方向。这本书的叙述风格非常严谨,几乎每一句话都充满了信息量,没有一句废话,这对于我这种时间宝贵的专业人士来说,是最大的优点之一。它不是那种可以轻松翻阅的小册子,而是一部需要反复研读、时常需要停下来进行思考和练习的工具书,其长期价值远超其价格本身。
评分这本书的封面设计简洁有力,一看就知道是面向专业人士的深度技术著作。从目录上看,它涵盖了非常广泛的机器人操作基础知识,特别是那些需要高精度控制和复杂力学分析的场景。我尤其欣赏作者在讲解力学原理时的细致程度,他们没有停留在表面的概念介绍,而是深入到了材料的应力分布和接触几何学的数学建模。对于那些希望从零开始建立扎实理论基础的研究生或者高级工程师来说,这本书无疑是一份宝藏。它对于理解物体与夹具之间相互作用力的精确量化,提供了非常清晰的路线图。书中大量的公式推导和图示分析,极大地帮助我将抽象的物理概念转化为可操作的工程解决方案。特别是关于摩擦锥和稳定性分析的部分,作者的阐述逻辑清晰,配图精妙,使得原本晦涩的几何约束问题变得直观易懂。这本书的价值在于它提供了一个坚实的理论框架,让读者能够超越现成的库函数,真正理解“为什么”这样抓取是稳定的,以及“如何”设计出更优化的夹持策略。
评分这本书的深度绝对会让那些只做表面应用开发的读者感到吃力,但对于想成为该领域专家的同行来说,它是一剂强心针。其中对多体动力学在抓取瞬间的建模分析,简直可以用“教科书级别”来形容。我发现,作者对不同类型的接触模型(如库仑摩擦、粘附力等)的适用场景和数学描述进行了详尽的对比,这一点对于选择合适的仿真参数至关重要。读到关于视觉伺服与力反馈融合的部分时,我感觉自己仿佛在参加一场高级研讨会,作者不仅展示了技术栈,更阐述了背后的哲学思考——如何在信息不完全的情况下,做出最佳决策。这本书在理论深度上几乎没有妥协,它要求读者必须具备扎实的微积分和线性代数基础,但回报是对于机器人操作稳定性和精确性的深刻理解。
评分这本书的结构安排体现了作者深厚的行业经验。它不是按照时间顺序或简单的主题罗列,而是遵循了一种从基础到高级、从静态到动态的逻辑流。开篇对传统操作方法局限性的剖析,很快就将读者带入了需要新范式的领域。我发现,作者在探讨复杂多自由度系统建模时,所采用的坐标系选择和约束方程的表达方式,极大地简化了后续的优化过程。对于我目前正在进行的一个涉及精密装配的项目来说,书中关于姿态估计和微小位移补偿的技术细节,几乎可以直接被采纳和实现。更难得的是,它不仅关注“如何做”,还花了大量篇幅讨论“为什么”某些方法在特定约束下会失效,这种批判性的视角,是很多教科书所缺乏的。总而言之,这本书更像是一份来自资深专家的操作手册和思想精粹的结合体,而不是一本单纯的教材。
评分 评分 评分 评分 评分相关图书







本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 book.wenda123.org All Rights Reserved. 图书目录大全 版权所有