
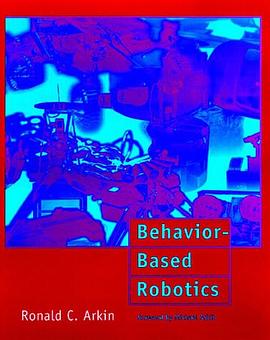
Behavior-based Robotics pdf epub mobi txt 电子书 下载 2026
- 机器人
- robotics
- 数学和计算机
- 思考
- Behavior-based
- 机器人学
- 行为机器人
- 人工智能
- 控制系统
- 机器学习
- 感知与行动
- 自主系统
- 机器人行为规划
- 强化学习
- 生物启发机器人

具体描述
foreword by Michael Arbib This introduction to the principles, design, and practice of intelligent behavior-based autonomous robotic systems is the first true survey of this robotics field. The author presents the tools and techniques central to the development of this class of systems in a clear and thorough manner. Following a discussion of the relevant biological and psychological models of behavior, he covers the use of knowledge and learning in autonomous robots, behavior-based and hybrid robot architectures, modular perception, robot colonies, and future trends in robot intelligence.The text throughout refers to actual implemented robots and includes many pictures and descriptions of hardware, making it clear that these are not abstract simulations, but real machines capable of perception, cognition, and action.
作者简介
Ronald C. Arkin is Professor and Director of the Mobile Robot Laboratory, College of Computing, Georgia Institute of Technology.
目录信息
读后感
用户评价
这本书的封面设计非常引人注目,那种深沉的蓝色调配合着略带机械感的字体,一下子就抓住了我的眼球。我一直对机器人技术抱有浓厚的兴趣,尤其是那些能够自主适应环境的系统。然而,当我翻开这本书时,我发现它主要聚焦于一个非常具体且技术性很强的领域——机器人控制中的“行为基础”方法。虽然我对这个方向并不完全陌生,但这本书的深度和广度超出了我的预期。作者似乎花了大量篇幅在介绍如何将复杂的感知输入转化为一系列离散的、可预测的行为模块,以及这些模块如何通过层次结构或竞争机制进行协调。我特别欣赏它对状态机和有限自动机的详细阐述,这对于理解传统机器人控制架构至关重要。但对于那些期望了解最新的深度学习在机器人运动规划中应用的读者来说,这本书可能显得有些“老派”了。它更像是对经典控制理论在机器人领域应用的一次系统性梳理,而不是前沿技术的风向标。书中的图表清晰明了,公式推导严谨,对于想扎实打好基础的研究生来说,无疑是一份宝贵的参考资料,只是它在实际案例的展示上略显不足,多数时候是理论模型的构建和分析。
评分从编辑和排版的角度来看,这本书的制作质量相当高,纸张的质感很好,即便长时间阅读也不会觉得眼睛疲劳。但有一点让我感到略微遗憾,那就是对不同类型机器人的案例覆盖面不够广。全书的例子和图示似乎都集中在两轮移动平台或简单的机械臂上。虽然这些基础模型具有普适性,但对于那些研究水下机器人、无人机或者仿生机器人的同仁来说,如何将书中的抽象数学模型映射到他们特定的动力学约束中,还需要进行大量的额外工作。我期待看到更多关于高自由度系统在行为空间中进行剪枝和选择的实际应用案例。另外,尽管内容扎实,但缺乏一个贯穿始终的、能够体现所有章节理论整合的“大项目”案例。这使得读者在学习完各个碎片化的知识点后,很难立刻构建出一个完整的、端到端的系统设计图景。它更像是一系列高质量的、相互关联的研究论文的集合,而非一部拥有统一目标导向的专著。
评分这本书的组织结构非常清晰,可以明显感觉到作者是按照“感知-决策-执行”的经典流程来组织内容的。不同于市面上很多将传感器融合和高级规划混为一谈的书籍,它将行为选择(即“我应该做什么”)与行为实现(即“我如何做”)进行了明确的区分。在决策部分,作者对几种主要的分布式行为竞争机制进行了深入的比较分析,特别是对布鲁克斯的亚夏普体系结构思想的继承和发展进行了详尽的阐述。这部分内容对我启发很大,让我重新审视了过于依赖全局优化方法的弊端。然而,在讨论到复杂动态环境下的行为切换鲁棒性时,我发现作者的论证主要停留在仿真或受控实验层面。现实中,当多个行为模块的激活阈值非常接近,或者外部干扰超出预设范围时,系统可能陷入不必要的振荡或僵持状态。这本书似乎没有给出太多应对这种“灰色地带”的有效策略,更多的是强调在理想假设下的最优解。
评分阅读过程中,我深刻体会到作者在构建理论框架时的那种匠心独运。这本书的叙事节奏非常沉稳,几乎没有冗余的描述,每一个章节似乎都是为最终的理论大厦添砖加瓦。它强迫读者必须理解每一个前置概念,否则后续的讨论就会变得晦涩难懂。我记得在关于环境建模和不确定性处理的那几章,作者引入了一套相当复杂的概率框架来描述传感器数据的噪声,这使得整个行为决策过程更贴近真实世界机器人的运行环境。这种对“可靠性”的执着追求,是这本书最鲜明的特点之一。然而,这种严谨性也带来了一个潜在的障碍:对于初学者而言,学习曲线可能会非常陡峭。我需要反复查阅附录中的数学背景知识才能完全跟上作者的思路。此外,书中对“具身智能”的讨论相对有限,它更侧重于如何在既定物理约束下实现精确的行为切换和路径跟踪,而非探索更高级别的认知和学习能力。总而言之,它是一部需要坐下来,泡一杯咖啡,专心致志啃读的硬核教材,而不是可以随意翻阅的科普读物。
评分这本书对于理解机器人控制的“工程美学”很有帮助。作者似乎非常推崇那种简洁、高效、可解释的设计哲学,这与当前许多“黑箱”式的学习方法形成了鲜明的对比。他通过精巧的数学工具,将复杂的世界简化为一系列可管理的、可验证的状态转换。这种强调可解释性和形式化验证的风格,在当前追求快速迭代的氛围中显得尤为珍贵。我尤其喜欢其中关于时间尺度分离的讨论,它有效地解决了快速反应行为与慢速规划任务之间的冲突。然而,书中对“学习”的讨论非常审慎,几乎没有涉及强化学习在行为选择中的潜力。这可能是受作者研究背景的影响,使得本书在应对高度动态、未知环境的泛化能力方面显得保守。它为我们提供了构建稳健“基石”的蓝图,但想让机器人真正拥有“智慧”并能应对人类未曾预料的场景,这本书提供的工具箱可能还需要再添置一些更具适应性的算法。
评分Arkin-AuMA
评分我们学院的院长强烈推荐这本书哦~
评分我们学院的院长强烈推荐这本书哦~
评分Arkin-AuMA
评分我们学院的院长强烈推荐这本书哦~
相关图书







本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 book.wenda123.org All Rights Reserved. 图书目录大全 版权所有