
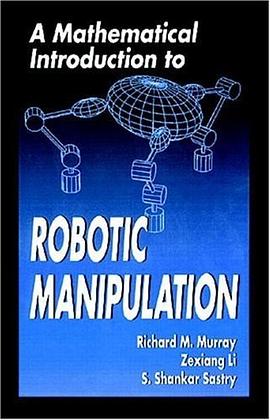
A Mathematical Introduction to Robotic Manipulation pdf epub mobi txt 电子书 下载 2026
- 机器人
- 数学
- Robotics
- 计算机
- robot
- 外文原版
- control
- 软件工程
- 机器人学
- 机械手
- 数学
- 控制理论
- 运动规划
- 计算机科学
- 工程学
- 算法
- 优化
- 几何学

具体描述
Presents a slightly more abstract (mathematical) formulation of the kinematics, dynamics, and control of robot manipulators. DLC: Robotics.
作者简介
目录信息
读后感
用户评价
这本书的阅读体验,对我而言,更像是一次漫长而精密的工程测绘之旅,而非一次轻松的散步。它要求读者具备相当的数学功底,这一点必须提前声明,否则很容易在中途感到挫败。我记得在某个关于雅可比矩阵在笛卡尔空间到关节空间转换中的应用那部分,作者用了整整三页的篇幅来阐述奇异点带来的几何学含义。这种详尽程度,在很多同类教材中是极其罕见的。它不是简单地给出公式,而是试图让你“看见”那个数学结构在物理世界中的体现。每一次我感到困惑时,回过头去看作者是如何引入新的坐标系变换,那种层层递进的推导过程,总能像一把钥匙一样,打开我思维中的某个死结。坦白说,我花了比预期多得多的时间来消化每一章的内容,很多时候我不得不停下来,拿起笔,在草稿纸上重画那些运动学模型,以确保我对空间刚体的旋转和平移关系的理解没有丝毫偏差。这本书的价值正在于此,它强迫你慢下来,去理解“为什么”而不是仅仅记住“是什么”。对于那些只满足于调用库函数进行模拟的工程师而言,这本书或许会显得有些“过时”或“冗余”,但对于真正想掌握操控之道的匠人来说,它是不可或缺的基石。
评分这本书的封面设计,嗯,说实话,初见之时并不能立刻抓住我的眼球。它走的是那种非常经典的学术风格,深沉的色调,配上清晰但略显严肃的字体,让人一眼就知道这不是一本可以轻松在咖啡馆里翻阅的闲书。不过,正是这种严谨的气质,让我对它内容的深度抱有极高的期待。当我翻开扉页,看到那句对机器人学核心挑战的精辟概括时,心中那份审慎的期待才真正转化为一种踏实的信心。作者的行文风格,初看起来是那么地一丝不苟,每一个定理、每一个定义都像是经过了千锤百炼才最终定稿。它没有试图用花哨的语言来掩盖内容的复杂性,反而选择了一种近乎教科书式的、直白的逻辑推进。对于一个希望真正理解“机械手如何思考”的人来说,这种处理方式无疑是最高效的。特别是对于那些背景扎实,追求理论完备性的读者,这本书就像是一张结构精密的三维蓝图,你不需要去猜测作者的意图,只需跟随他铺设好的数学路径,便能逐步抵达那些原本看似遥不可及的控制和规划的彼岸。我尤其欣赏它在基础概念上所下的苦功,那种对每一个变量引入背后逻辑的深究,体现了作者对该领域“根基”的尊重。
评分总而言之,这本书的风格是冷峻而深刻的。它不迎合大众,也不试图简化问题,它忠实地呈现了机器人操作这个领域所固有的复杂性和内在美感。对于那些想在理论深度上有所突破,真正想理解机器人运动学和动力学背后的数学逻辑的人来说,这是一份不可替代的财富。它像一本沉重的砖头书,需要你投入时间去研磨,去消化,但每一次当你攻克一个难点时,那种对知识的掌控感是其他轻量级读物无法给予的。我特别欣赏它在章节末尾设置的“进一步阅读推荐”,这些推荐往往指向了更专业的论文和更前沿的研究方向,这为希望深入探索特定子领域的读者指明了清晰的路径。它不仅仅是一本书,更像是一个结构化的学习路径图,指引读者如何从一个基础的工程知识储备者,成长为一个能够独立进行理论分析的研究者。读完它,你可能会感到有些疲惫,但更多的是一种精神上的充实和对学科敬畏感的油然而生。
评分这本书在配图和示例的选择上,也透露出一种极度务实的态度。你不会看到那些色彩斑斓、过度渲染的未来感机器人插图,取而代之的是清晰、简洁的几何模型示意图和力学分析图。这些图表的作用不是美化内容,而是纯粹的辅助理解。例如,在讲解抓取力闭环控制时,作者提供的那个简化的三指夹持模型图,配上相应的摩擦圆锥体分析,几乎是一张教科书级别的标准图解。它直观地展示了物体在不同接触点上受力平衡的临界条件。我发现,很多我在其他地方阅读时感到模糊不清的力学约束条件,通过这本书的图示和紧随其后的公式推导,瞬间就变得豁然开朗。这种“理论与视觉的完美咬合”,是这本书的又一亮点。它没有将数学公式视为抽象的符号堆砌,而是将它们与实际的物理接触、受力和运动路径紧密地绑定在一起。这对于那些动手能力强,但理论推导能力相对薄弱的读者来说,无疑是一份宝贵的资源,因为它有效地搭建了理论与实践之间的桥梁。
评分我必须承认,这本书的某些章节,比如涉及最优控制和力矩反馈的部分,读起来确实需要极大的专注力,甚至一度让我怀疑自己是否真的能完全掌握它所描绘的世界。它的理论深度已经触及了机器人动力学研究的前沿阵地。作者在处理非线性系统时所采用的数学工具,比如李群理论在旋转描述上的应用,展现出一种近乎艺术性的严谨。我注意到,作者在介绍这些高级概念时,并没有采取“先给结论再证明”的捷径,而是耐心地从基础的微分几何概念出发,逐步构建起一个完整的数学框架。这种自底向上的构建方式,虽然拉长了阅读周期,但极大地增强了读者的内在认知结构。我个人认为,这本书的真正价值不在于提供最新的算法集合,而在于它系统地梳理了机器人操作的数学本质——即如何用最简洁、最优雅的数学语言,去约束一个在三维空间中运动的实体。对于研究生级别的学习者来说,这本书更像是一本“参考词典”,当你需要回归到最本源的数学定义时,总能在里面找到最权威、最详尽的解释。
评分http://www.cds.caltech.edu/~murray/books/MLS/pdf/mls94-complete.pdf
评分虽然是20多年前的书,内容依然经典,领先于目前业界水平
评分Robotics必读书,尤其是前几章关于Rigid Body Transformation
评分http://www.cds.caltech.edu/~murray/books/MLS/pdf/mls94-complete.pdf
评分机器人学Shankar Sastry学派的数学语言。不适合入门机器人学,适合进阶的六轴机器人。
相关图书


本站所有内容均为互联网搜索引擎提供的公开搜索信息,本站不存储任何数据与内容,任何内容与数据均与本站无关,如有需要请联系相关搜索引擎包括但不限于百度,google,bing,sogou 等
© 2026 book.wenda123.org All Rights Reserved. 图书目录大全 版权所有